
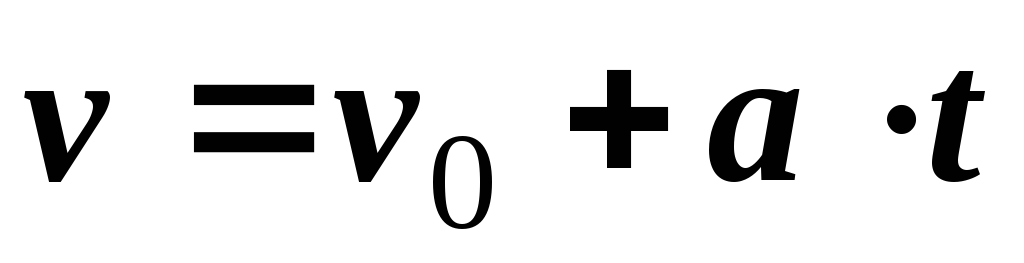
В кинематике проекцию вектора перемещения на выбранную координатную ось определяют по базовой формуле s x = x − x 0 где x — координата конечного положения тела, а x 0 — начальная координата. Эта разность координат является скалярной проекцией вектора перемещения, учитывающей не только величину, но и направление относительно выбранной оси. Когда движение равноускоренное и прямолинейное, для расчета проекции в любой момент времени применяют развернутое кинематическое уравнение s x = v 0x t + ½ a x t².
Обе формулы тесно связаны. Первая – это определение самой проекции через изменение координаты. Вторая — инструмент, позволяющий найти числовое значение этой проекции, когда известны начальная скорость проекции, ускорения и времени. Вместе они образуют мостик между геометрией векторов и динамикой движения.
Что такое вектор перемещения и почему его проекция важна
Вектор перемещения – это направленный отрезок, соединяющий начальную точку траектории с конечной. В отличие от пути, который всегда положительн и зависит от формы линии движения, вектор перемещения зависит только от положений начала и конца. Его модуль может быть меньше пути, а при возвращении в начальную точку — равняться нулю, хотя тело преодолело значительное расстояние.
Когда мы выбираем систему координат, вектор «разлагается» на составляющие вдоль осей. Проекция на ось OX указывает, как изменилась координата x. То же происходит с осью OY. Эти числа – скалярные величины – могут быть положительными, отрицательными или нулевыми. Положительная проекция означает, что конец вектора лежит в направлении положительной полуоси относительно начала. Отрицательное — в противоположном направлении. Нулевая — вектор перпендикулярен оси.
Такой подход делает сложные движения понятными. Вместо рисовать стрелки в пространстве достаточно работать с числами на каждой оси отдельно. Движение по горизонтали и вертикали анализируют независимо, а затем при необходимости объединяют результаты через теорему Пифагора или тригонометрию.
Геометрическое содержание и базовая формула проекции
Представьте ось OX в качестве прямой линии с обозначенным положительным направлением. С начала вектора перемещения и с конца опускаем перпендикуляры на эту ось. Отрезок между точками пересечения – геометрическая проекция. Длина этого отрезка со знаком и представляет собой скалярную проекцию вектора перемещения на ось.
Формула s x = x − x 0 следует непосредственно из этого построения. Она не требует знания угла или модуля вектора. Достаточно знать координаты двух точек. Если тело движется по оси OX, проекция численно равна модулю вектора перемещения. Если двигается перпендикулярно — проекция равна нулю, даже если модуль вектора велик.
Угловой вариант формулы выглядит так: x = |s| · cos α, где α – угол между вектором перемещения и положительным направлением оси. Знак косинуса автоматически учитывает направление. Когда угол острый – проекция положительная. Когда тупой — отрицательная. Когда прямой – нулевая. Эта запись полезна, когда известен модуль перемещения и ориентация в пространстве.
Общая формула через скалярное произведение
Для произвольного направления, не обязательно совпадающего с координатной осью, используют скалярное произведение. Скалярная проекция вектора (vec{s}) на направление единичного вектора (hat{u}) записывается как (vec{s} cdot hat{u}). Это число показывает, "сколько" вектора перемещения "ложится" вдоль выбранного направления.
Если вместо единичного вектора имеем вектор (vec{b}) произвольной длины, формула принимает вид (frac{vec{s} cdot vec{b}}{|vec{b}|}). Векторная проекция (то же направление, но сохраненное как вектор) вычисляется по формуле (frac{vec{s} cdot vec{b}}{|vec{b}|^2} vec{b}). Она возвращает не число, а вектор, параллельный (vec{b}).
Эти выражения универсальны. Они работают в любой размерности и для любых векторов, не только для перемещения. В физике их используют для расчета работы силы: работа равна скалярному произведению вектора силы и вектора перемещения. Только та часть силы, лежащей вдоль перемещения, выполняет работу.
Кинематическое уравнение для проекции перемещения при равноускоренном движении
Когда ускорение остается постоянным, проекция скорости меняется линейно: v x = v 0x + a x t. Чтобы найти проекцию перемещения, интегрируют эту зависимость по времени или пользуются готовой формулой, полученной из геометрии графиков или основных определений.
Результат - s x = v 0x t + ½ a x t². Здесь первый член – вклад начальной скорости, второй – вклад ускорения. Формула квадратична по времени, поэтому график зависимости sx ( t) – парабола. При a x = 0 она преобразуется в s x = v 0x t — равномерное движение.
Важно помнить о знаках. Если ускорение и начальная скорость имеют противоположные знаки проекций, тело сначала двигается в одну сторону, затем возвращает. Формула все равно работает – она автоматически учитывает изменение направления через отрицательные значения.
Примеры вычисления в разных ситуациях
Рассмотрим простой случай. Автомобиль двигается вдоль прямой дороги, которую принимаем за ось OX. В начале движения координата x 0 = 0, начальная скорость v 0x = 20 м/с, ускорение a x = 2 м/с2. Через 5 с проекция перемещения составляет s x = 20·5 + ½·2·5² = 100 + 25 = 125 м. Тело сместилось на 125 метров в положительном направлении.
Теперь усложнимся. Тело бросают под углом к горизонту. Горизонтальную ось OX, вертикальную – OY. Ускорение по OX равно нулю, по OY - −g. Проекция перемещения по горизонтали: x = v 0x t. По вертикали: s y = v 0y t − g t². Модуль полного вектора перемещения находят как √( sx² + sy² ). Угол наклона траектории в любой момент – арктангенс отношения sy / sx.
В трехмерном пространстве добавляется ось OZ. Проекции s x , s y , s z вычисляют независимо по тем же правилам. Модуль вектора перемещения – квадратный корень из суммы квадратов трех проекций. Такой подход используется в авиации, космонавтике и компьютерной графике.
Применение в реальной жизни и современных технологиях
Спутниковые навигационные системы постоянно рассчитывают проекции векторов перемещения на местные координатные оси. GPS-приемник определяет изменение координат и рассчитывает скорость и направление движения. Без точного понимания проекций невозможно отфильтровывать ошибки сигнала и строить траекторию в реальном времени.
В видеоиграх и физических симуляциях движители обновляют положение объектов именно по формуле s = v 0 t + ½ a t² в каждом кадре. Это позволяет создавать реалистичное поведение машин, персонажей и снарядов. Разработчики выбирают удобные оси, проектируют силы и ускорения, а затем собирают результат в трехмерный вектор.
В спорте тренеры анализируют проекции перемещения спортсменов. В скачках в длину горизонтальная проекция определяет дальность полета, вертикальная – высоту подъема. В велоспорте проекции на разные направления помогают оптимизировать усилия педалирования и траекторию поворота.
Типичные ошибки при определении векторной проекции перемещения
- Путаница перемещения с путём. Путь – скалярная величина, всегда положительная, зависит от формы траектории. Проекция может быть меньше пути, отрицательной или нулевой. Многие автоматически ставят модуль вектора вместо проекции, особенно когда забывают о знаке.
- Неверный выбор знака оси. Если положительное направление оси выбрано против движения, проекция получается отрицательной. Это не ошибка вычисления, а результат выбора системы отсчета. Следует четко фиксировать, куда направлена ось, и последовательно использовать этот выбор во всех формулах.
- Использование формулы равномерного движения вместо равноускоренного. Когда есть ускорение, формула s = vt дает неверный результат. Второй член с квадратом времени существенно изменяет значение уже через несколько секунд.
- Смешивание скалярной и векторной проекции. Скалярная проекция – число. Векторная проекция — вектор того же направления. В задачах на работу или энергию нужна именно скалярная величина, а в задачах на сборку движений иногда векторная.
- Игнорирование перпендикулярности. Когда вектор перемещения перпендикулярен оси, проекция равна нулю. Некоторые развязатели продолжают подставлять полный модуль, забывая о косинусе 90°.
Как избежать ошибок и быстро проверить результат
Всегда начинайте с четкого определения системы координат и положительных направлений осей. Нарисуйте схему даже в простых задачах – это занимает минуту, но избавляет от знаковых ошибок. После расчета проверьте размерность: проекция перемещения имеет единицы длины. Проверьте знак: если тело движется против выбранной оси, проекция отрицательная.
Для равноускоренного движения подставьте предельные значения. При t = 0 проекция должна быть равна нулю (если начало отсчета в начальной точке). При ax =0 формула должна упроститься до sx = v0xt . Эти проверки занимают секунды, но мгновенно выявляют арифметические или концептуальные ошибки.
В более сложных задачах разлагайте движение на независимые проекции. Горизонтальная и вертикальная составляющие не влияют друг на друга при постоянном ускорении силы тяжести. Вычислите каждую отдельно, а затем при необходимости найдите модуль или направление полного вектора.
Связь проекций с другими кинематическими величинами
Проекция ускорения a x – это производная проекции скорости по времени. Проекция скорости v x – производная проекции перемещения. Эти связи позволяют переходить от одной величины к другой через интегрирование или дифференцировку. В школьных задачах чаще всего используются готовые формулы, но понимание производных помогает видеть картину глубже.
Когда ускорение изменяется с течением времени, формула s x = v 0x t + ½ a x t² перестает быть точной. Тогда приходится интегрировать зависимость vx ( t) или использовать численные методы. В современных инженерных расчетах именно так и делают – шаг за шагом обновляют проекции скорости и перемещения.
Проекции остаются мощным инструментом даже при самых сложных движениях. Они превращают векторные задачи в набор независимых скалярных уравнений, которые легче решать аналитически или численно. Поэтому формула проекции вектора перемещения — не просто школьное упражнение, а фундамент всего аппарата классической механики.